El rápido avance de los robots humanoides está abriendo la puerta a su utilización en fábricas, hogares y otros espacios compartidos con seres humanos. Sin embargo, un investigador de Caltech considera que la seguridad debe convertirse en una prioridad antes de acelerar su despliegue.
Aaron Ames, investigador del Instituto Tecnológico de California (Caltech), en Estados Unidos, y uno de los referentes globales en seguridad robótica, alerta que la carrera por hacer más ágiles y capaces a los robots humanoides está avanzando más rápido que las medidas necesarias para garantizar que puedan operar junto a personas con seguridad, sin provocar accidentes o lesiones.
La seguridad como prioridad
Los robots humanoides ya pueden verse jugando al fútbol, bailando, saltando, haciendo movimientos propios del parkour o incluso participando en combates de exhibición. Sin embargo, Ames y su equipo creen que esas capacidades físicas no resuelven el principal obstáculo para llevar estas máquinas a entornos cotidianos: la seguridad.
El especialista sostiene que existe una fuerte presión para desarrollar y desplegar robots humanoides cada vez más rápidos, mientras que muy pocas compañías del sector están abordando en profundidad el tema de la seguridad de su funcionamiento. A su juicio, sin estándares claros de seguridad el avance de esta tecnología puede acabar provocando lesiones y generar problemas similares a los experimentados durante las primeras fases de los vehículos autónomos.
Decisiones y movimientos en la vida real
El problema está en la diferencia entre demostrar que un robot puede realizar una maniobra concreta en un entorno controlado y conseguir que sea capaz de desenvolverse de forma fiable en un espacio real. Una máquina puede ejecutar un salto o una maniobra compleja bajo condiciones conocidas, pero una casa, una fábrica o una calle presentan obstáculos que cambian continuamente y que el robot no necesariamente ha previsto.
Para Ames, algunas situaciones que parecen triviales para una persona son sorprendentemente difíciles para un robot humanoide: detectar un obstáculo inesperado, calcular cómo evitarlo y hacerlo sin perder el equilibrio. El ejemplo utilizado por el investigador es tan cotidiano como evitar pisar a un perro que aparece cerca del robot. El reto aumenta cuando hay personas moviéndose alrededor, objetos que se desplazan o información parcial procedente de los sensores.
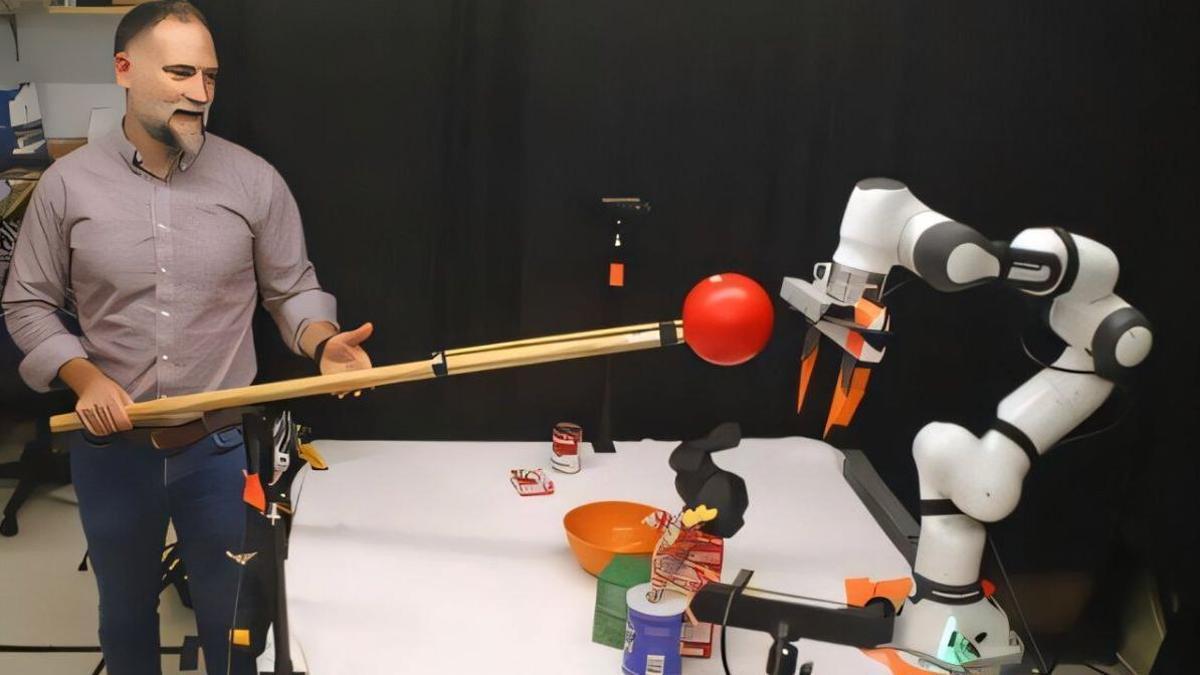
El investigador inventó las funciones de barrera de control (CBF), una herramienta matemática que garantiza la seguridad de los sistemas robóticos. / Crédito California Institute of Technology.
Barreras de control y percepción
La propuesta del equipo de Caltech consiste en separar la seguridad de la toma de decisiones orientada al rendimiento mediante una capa matemática. Ames lleva más de una década trabajando con las llamadas barreras de control (CBF), funciones que permiten definir formalmente qué acciones son seguras. En términos sencillos, pueden imponer condiciones como mantener una distancia mínima respecto a un objeto, no superar una determinada velocidad o evitar configuraciones que comprometan el equilibrio del robot.
Esta línea de investigación aparece en dos trabajos recientes del grupo, publicados en arXiv. En uno de ellos combinan aprendizaje por refuerzo con funciones barrera para que un humanoide pueda esquivar pelotas utilizando únicamente sensores embarcados. El sistema se probó sobre un Unitree G1 y logró esquivar 19 de 20 lanzamientos, un 95 %, sin utilizar durante la ejecución información privilegiada sobre la trayectoria de la pelota.
El resultado también muestra por qué la percepción es una parte central del problema. La cámara del robot puede ver una amenaza durante un intervalo muy breve, sufrir oclusiones o recibir datos incompletos. El trabajo señala que la estructura de seguridad más adecuada depende de la información que el robot sea capaz de obtener en tiempo real.
Referencias
PAC-MAN: Perception-Aware CBF-RL for Whole-Body Safety in Humanoid Dodgeball. Lizhi Yang et al. arXiv (2026). DOI:https://doi.org/10.48550/arXiv.2607.28623
Layered Safety: Enhancing Autonomous Collision Avoidance via Multistage CBF Safety Filters. Erina Yamaguchi et al. arXiv (2026). DOI:https://doi.org/10.48550/arXiv.2603.00338
Capas de seguridad robótica
El segundo estudio desarrolla una arquitectura de seguridad en varias etapas, que combina una capa predictiva con otra de reacción inmediata. Los investigadores utilizan datos de sensores para construir un mapa de ocupación del entorno y generar restricciones de seguridad, que después se aplican tanto a la planificación como al control en tiempo real.
El sistema fue validado en plataformas cuadrúpedas y también en un Unitree G1, que consiguió evitar una pelota de yoga lanzada a 1,1 metros por segundo y posteriormente esquivar a una persona en escenarios reales no estructurados.
Para Ames, la conclusión es clara: el aprendizaje automático puede ser muy útil para mejorar las capacidades de un robot, pero no basta por sí solo para demostrar que una máquina nunca realizará una acción peligrosa. Su apuesta es combinar inteligencia artificial, percepción y métodos de control capaces de ofrecer garantías formales.